_1.png)


YXM176-996-180
Nuevo
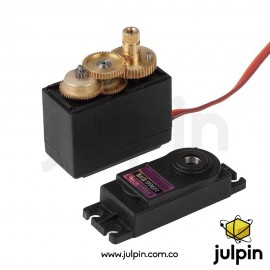
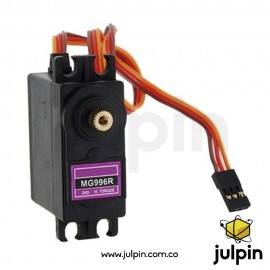
El MG996R es un servomotor de alto torque perteneciente a la familia de servos de Tower Pro y desarrollado como una evolución del MG995. Incorpora un sistema electrónico de control actualizado, motor y transmisión mejorados, y un conjunto de engranajes metálicos destinado a aplicaciones que requieren mayor capacidad mecánica que los microservos convencionales. La versión específica de 180° permite utilizarlo para posicionar mecanismos en un rango angular de hasta 180 grados, por lo que resulta apropiado para dirección de vehículos, brazos robóticos, mecanismos articulados, compuertas, plataformas móviles y diferentes proyectos de automatización y robótica. Tower Pro especifica una alimentación de 4,8–6,6 V y un torque de bloqueo de hasta 11 kg·cm a 6 V.


| Característica | Especificación |
|---|---|
| Modelo | MG996R |
| Tipo | Servomotor de alto torque |
| Tipo de control | Servo controlado por señal |
| Rango de movimiento | 180° |
| Tipo de engranajes | Metálicos |
| Alimentación | 4,8–6,6 V |
| Torque de bloqueo | 9,4 kg·cm a 4,8 V |
| Torque de bloqueo | 11 kg·cm a 6,0 V |
| Velocidad | 0,19 s/60° a 4,8 V |
| Velocidad | 0,15 s/60° a 6,0 V |
| Peso | 55 g |
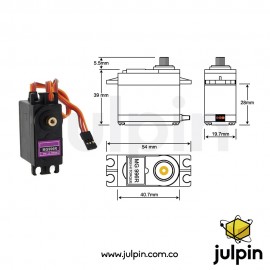
| Dimensiones | 40,7 × 19,7 × 42,9 mm |
| Ancho de banda muerta | 1 µs |
| Corriente en reposo | 10 mA |
| Corriente sin carga | 170 mA |
| Corriente de bloqueo | 1,4 A |
| Conector | Tipo JR / S universal |
| Longitud del cable | 32 cm |
| Rango de temperatura | 0–55 °C |
| Accesorios | Brazos de servo y tornillos |
| Compatibilidad del conector | JR, Futaba y otros receptores compatibles |
| Certificaciones indicadas por fabricante | CE y RoHS |
| Característica | Descripción |
|---|---|
| Engranajes metálicos | Diseñado para aplicaciones que requieren una transmisión mecánica más robusta |
| Alto torque | Hasta 11 kg·cm a 6 V según Tower Pro |
| Control de posición | Permite posicionar mecanismos mediante una señal de control |
| Versión 180° | Adecuada para mecanismos que necesitan un amplio desplazamiento angular |
| Sistema electrónico mejorado | Tower Pro indica mejoras en la PCB y el sistema de control respecto al MG995 |
| Eje y conjunto de engranajes actualizados | Tower Pro indica el uso de aluminio 6061-T6 en el conjunto actualizado de engranaje/eje |
| Conector universal tipo S | Compatible con numerosos receptores y sistemas de control |
El MG996R 180° puede utilizarse en robots móviles, carros inteligentes, mecanismos de dirección, brazos robóticos, plataformas articuladas, proyectos Arduino, sistemas de automatización, modelos RC, mecanismos de posicionamiento y proyectos de robótica educativa. Tower Pro también especifica aplicaciones en vehículos RC y diferentes modelos de aeromodelismo.
Para proyectos de robótica, su principal utilidad está en convertir una señal de control en un movimiento angular controlado, permitiendo accionar ruedas de dirección, articulaciones, compuertas, mecanismos de elevación o elementos móviles.
El dato de 11 kg·cm corresponde al torque de bloqueo a 6 V, no significa que el servo deba trabajar permanentemente bloqueado a ese torque. Tower Pro especifica también una corriente de bloqueo de 1,4 A, por lo que la fuente de alimentación y el sistema de control deben ser capaces de suministrar la corriente requerida por el servo bajo carga.
También es importante diferenciar esta referencia de las versiones MG996R modificadas para rotación continua de 360° que aparecen en el mercado. Tower Pro reconoce que existen unidades modificadas para rotación continua; la referencia solicitada aquí corresponde a la versión de 180°.
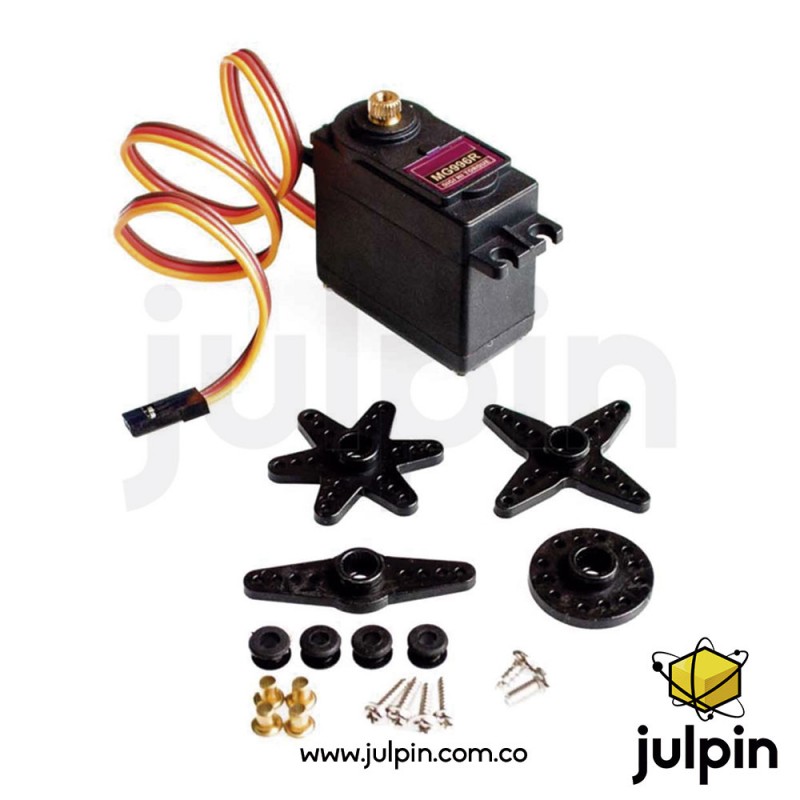
La fotografía muestra el conjunto de brazos, bujes, tornillos y accesorios de montaje asociado al servo. Tower Pro confirma que el MG996R incluye brazos de servo y tornillos.
Se recomienda alimentar el servo dentro del rango especificado de 4,8 a 6,6 V y disponer de una fuente capaz de entregar la corriente necesaria cuando el mecanismo demande torque. Para aplicaciones de robótica, es conveniente evitar mantener el servo durante períodos prolongados contra un tope mecánico, especialmente bajo cargas elevadas.
Cuando se utilice con Arduino u otro microcontrolador, la señal de control puede ser generada mediante PWM/temporización de servo, mientras que la alimentación del motor debe dimensionarse de acuerdo con la corriente que demande la aplicación.